Appendix A: Quick Reference to the Variables
Streszczenie: Skrócona lista zmiennych napędu pogrupowanych według funkcji: tryby prądowe, prędkościowe i pozycyjne, bazowanie, limity i wzmocnienia pętli, filtry, zmienne bieżące, wejścia/wyjścia oraz rejestry statusu i stanu – identyfikator zmiennej i opis z jednostkami.
EN: Quick reference of drive variables grouped by function (variable ID, description, units).
Dotyczy: serwonapędy Copley Controls z interfejsem ASCII (RS-232, sieć multi-drop CAN), program CME 2
Źródło: dokumentacja producenta (Copley Controls ASCII Interface Programmer’s Guide); tabele przepisane z obrazów na tekst – opracowanie Multiprojekt
This chapter provides quick reference to the variables described in this manual. Contents include:
A.1:1 Variables by Function
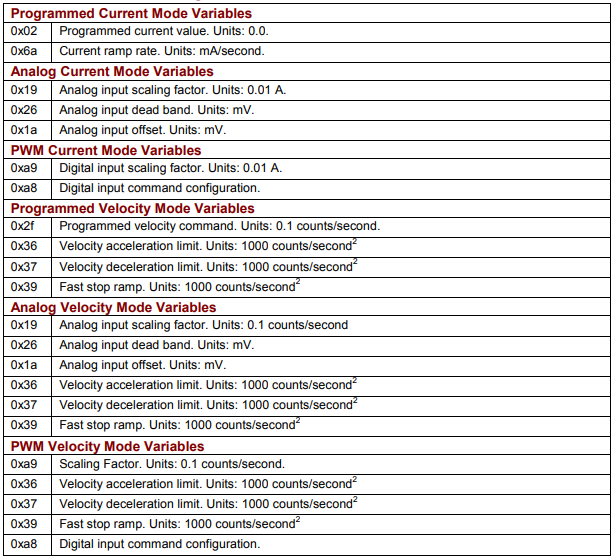
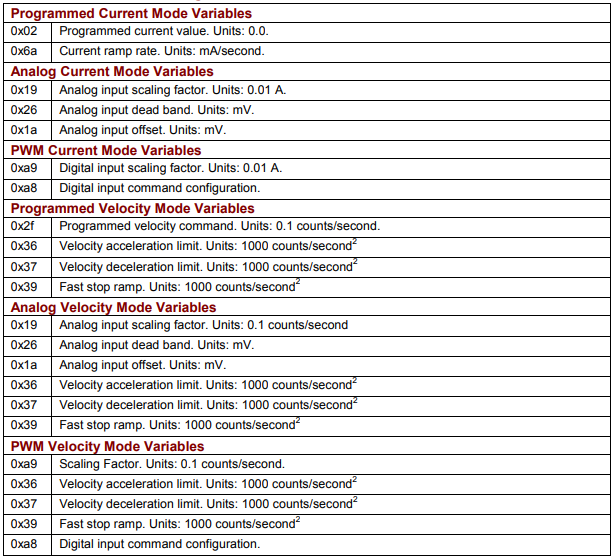
Programmed Current Mode Variables
| Variable ID | Description |
|---|
| 0x02 | Programmed current value. Units: 0.0. (as printed; see chapter 3: 0.01 A) |
| 0x6a | Current ramp rate. Units: mA/second. |
Analog Current Mode Variables
| Variable ID | Description |
|---|
| 0x19 | Analog input scaling factor. Units: 0.01 A. |
| 0x26 | Analog input dead band. Units: mV. |
| 0x1a | Analog input offset. Units: mV. |
PWM Current Mode Variables
| Variable ID | Description |
|---|
| 0xa9 | Digital input scaling factor. Units: 0.01 A. |
| 0xa8 | Digital input command configuration. |
Programmed Velocity Mode Variables
| Variable ID | Description |
|---|
| 0x2f | Programmed velocity command. Units: 0.1 counts/second. |
| 0x36 | Velocity acceleration limit. Units: 1000 counts/second². |
| 0x37 | Velocity deceleration limit. Units: 1000 counts/second². |
| 0x39 | Fast stop ramp. Units: 1000 counts/second². |
Analog Velocity Mode Variables
| Variable ID | Description |
|---|
| 0x19 | Analog input scaling factor. Units: 0.1 counts/second. |
| 0x26 | Analog input dead band. Units: mV. |
| 0x1a | Analog input offset. Units: mV. |
| 0x36 | Velocity acceleration limit. Units: 1000 counts/second². |
| 0x37 | Velocity deceleration limit. Units: 1000 counts/second². |
| 0x39 | Fast stop ramp. Units: 1000 counts/second². |
PWM Velocity Mode Variables
| Variable ID | Description |
|---|
| 0xa9 | Scaling Factor. Units: 0.1 counts/second. |
| 0x36 | Velocity acceleration limit. Units: 1000 counts/second². |
| 0x37 | Velocity deceleration limit. Units: 1000 counts/second². |
| 0x39 | Fast stop ramp. Units: 1000 counts/second². |
| 0xa8 | Digital input command configuration. |
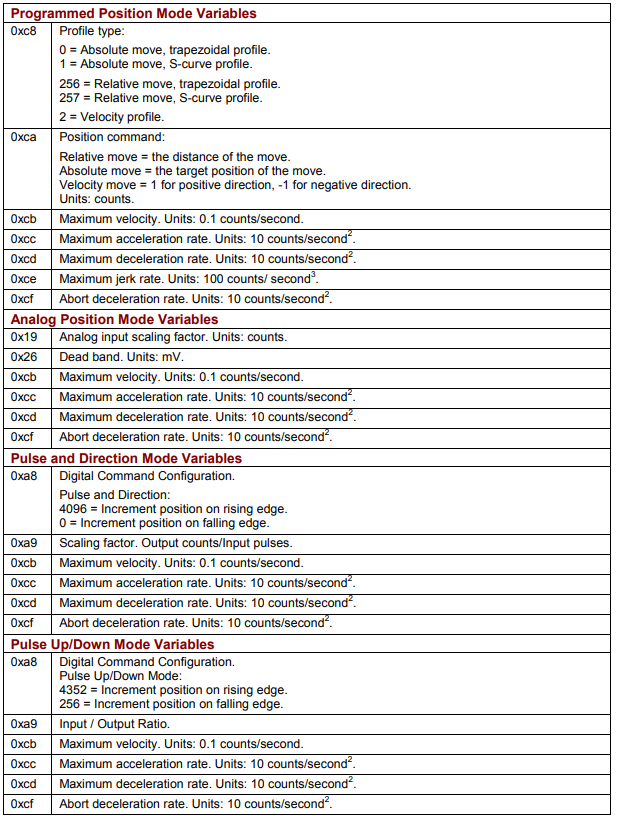
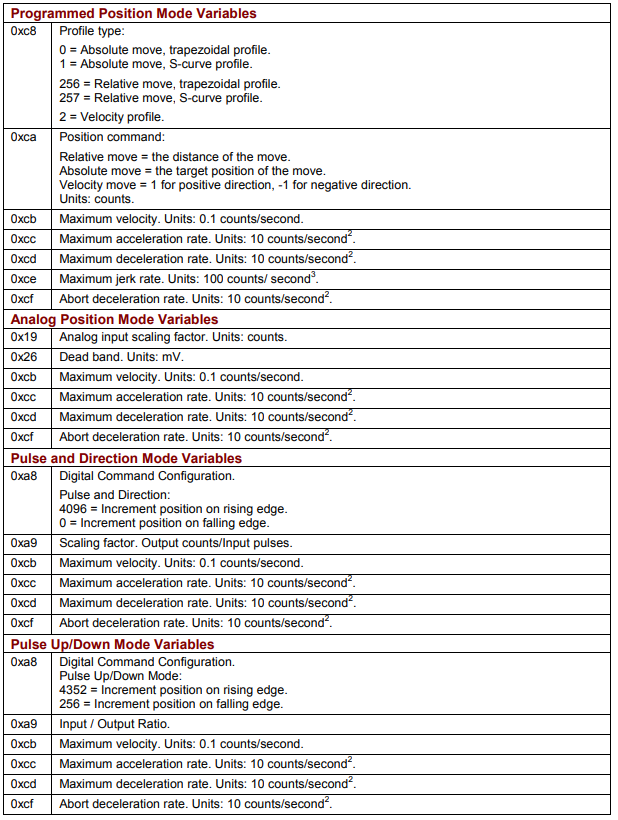
Programmed Position Mode Variables
| Variable ID | Description |
|---|
| 0xc8 | Profile type: 0 = Absolute move, trapezoidal profile; 1 = Absolute move, S-curve profile; 256 = Relative move, trapezoidal profile; 257 = Relative move, S-curve profile; 2 = Velocity profile. |
| 0xca | Position command: Relative move = the distance of the move; Absolute move = the target position of the move; Velocity move = 1 for positive direction, -1 for negative direction. Units: counts. |
| 0xcb | Maximum velocity. Units: 0.1 counts/second. |
| 0xcc | Maximum acceleration rate. Units: 10 counts/second². |
| 0xcd | Maximum deceleration rate. Units: 10 counts/second². |
| 0xce | Maximum jerk rate. Units: 100 counts/second³. |
| 0xcf | Abort deceleration rate. Units: 10 counts/second². |
Analog Position Mode Variables
| Variable ID | Description |
|---|
| 0x19 | Analog input scaling factor. Units: counts. |
| 0x26 | Dead band. Units: mV. |
| 0xcb | Maximum velocity. Units: 0.1 counts/second. |
| 0xcc | Maximum acceleration rate. Units: 10 counts/second². |
| 0xcd | Maximum deceleration rate. Units: 10 counts/second². |
| 0xcf | Abort deceleration rate. Units: 10 counts/second². |
Pulse and Direction Mode Variables
| Variable ID | Description |
|---|
| 0xa8 | Digital Command Configuration. Pulse and Direction: 4096 = Increment position on rising edge; 0 = Increment position on falling edge. (as printed in Appendix A; chapter 3 gives the opposite assignment) |
| 0xa9 | Scaling factor. Output counts/Input pulses. |
| 0xcb | Maximum velocity. Units: 0.1 counts/second. |
| 0xcc | Maximum acceleration rate. Units: 10 counts/second². |
| 0xcd | Maximum deceleration rate. Units: 10 counts/second². |
| 0xcf | Abort deceleration rate. Units: 10 counts/second². |
Pulse Up/Down Mode Variables
| Variable ID | Description |
|---|
| 0xa8 | Digital Command Configuration. Pulse Up/Down Mode: 4352 = Increment position on rising edge; 256 = Increment position on falling edge. (as printed in Appendix A; chapter 3 gives the opposite assignment) |
| 0xa9 | Input / Output Ratio. |
| 0xcb | Maximum velocity. Units: 0.1 counts/second. |
| 0xcc | Maximum acceleration rate. Units: 10 counts/second². |
| 0xcd | Maximum deceleration rate. Units: 10 counts/second². |
| 0xcf | Abort deceleration rate. Units: 10 counts/second². |
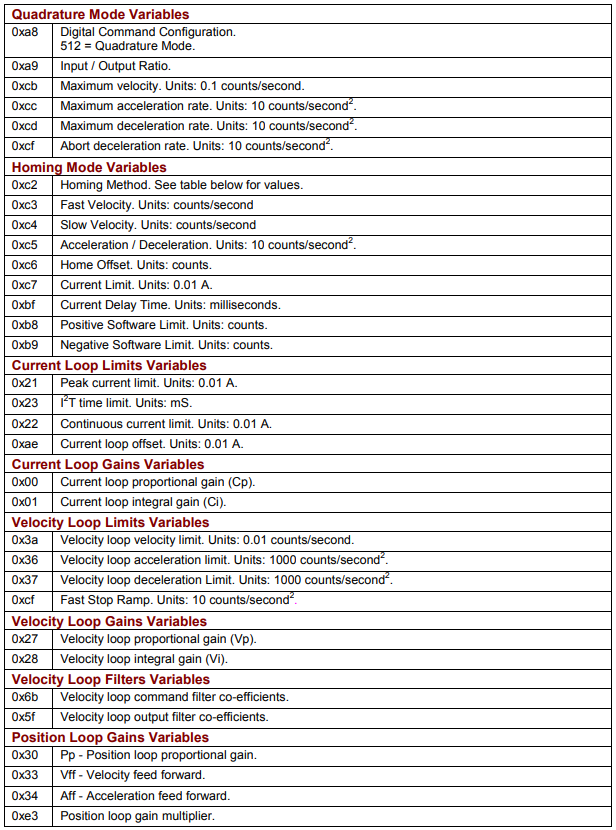
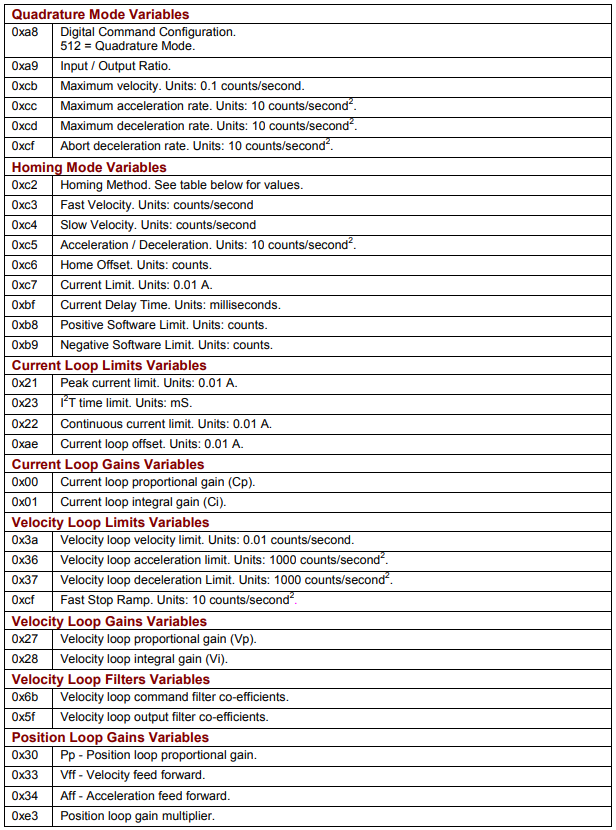
Quadrature Mode Variables
| Variable ID | Description |
|---|
| 0xa8 | Digital Command Configuration. 512 = Quadrature Mode. |
| 0xa9 | Input / Output Ratio. |
| 0xcb | Maximum velocity. Units: 0.1 counts/second. |
| 0xcc | Maximum acceleration rate. Units: 10 counts/second². |
| 0xcd | Maximum deceleration rate. Units: 10 counts/second². |
| 0xcf | Abort deceleration rate. Units: 10 counts/second². |
Homing Mode Variables
| Variable ID | Description |
|---|
| 0xc2 | Homing Method. See the homing methods table (chapter 3, Homing Mode) for values. |
| 0xc3 | Fast Velocity. Units: counts/second. |
| 0xc4 | Slow Velocity. Units: counts/second. |
| 0xc5 | Acceleration / Deceleration. Units: 10 counts/second². |
| 0xc6 | Home Offset. Units: counts. |
| 0xc7 | Current Limit. Units: 0.01 A. |
| 0xbf | Current Delay Time. Units: milliseconds. |
| 0xb8 | Positive Software Limit. Units: counts. |
| 0xb9 | Negative Software Limit. Units: counts. |
Current Loop Limits Variables
| Variable ID | Description |
|---|
| 0x21 | Peak current limit. Units: 0.01 A. |
| 0x23 | I²T time limit. Units: mS. |
| 0x22 | Continuous current limit. Units: 0.01 A. |
| 0xae | Current loop offset. Units: 0.01 A. |
Current Loop Gains Variables
| Variable ID | Description |
|---|
| 0x00 | Current loop proportional gain (Cp). |
| 0x01 | Current loop integral gain (Ci). |
Velocity Loop Limits Variables
| Variable ID | Description |
|---|
| 0x3a | Velocity loop velocity limit. Units: 0.01 counts/second. |
| 0x36 | Velocity loop acceleration limit. Units: 1000 counts/second². |
| 0x37 | Velocity loop deceleration Limit. Units: 1000 counts/second². |
| 0xcf | Fast Stop Ramp. Units: 10 counts/second². |
Velocity Loop Gains Variables
| Variable ID | Description |
|---|
| 0x27 | Velocity loop proportional gain (Vp). |
| 0x28 | Velocity loop integral gain (Vi). |
Velocity Loop Filters Variables
| Variable ID | Description |
|---|
| 0x6b | Velocity loop command filter co-efficients. |
| 0x5f | Velocity loop output filter co-efficients. |
Position Loop Gains Variables
| Variable ID | Description |
|---|
| 0x30 | Pp - Position loop proportional gain. |
| 0x33 | Vff - Velocity feed forward. |
| 0x34 | Aff - Acceleration feed forward. |
| 0xe3 | Position loop gain multiplier. |
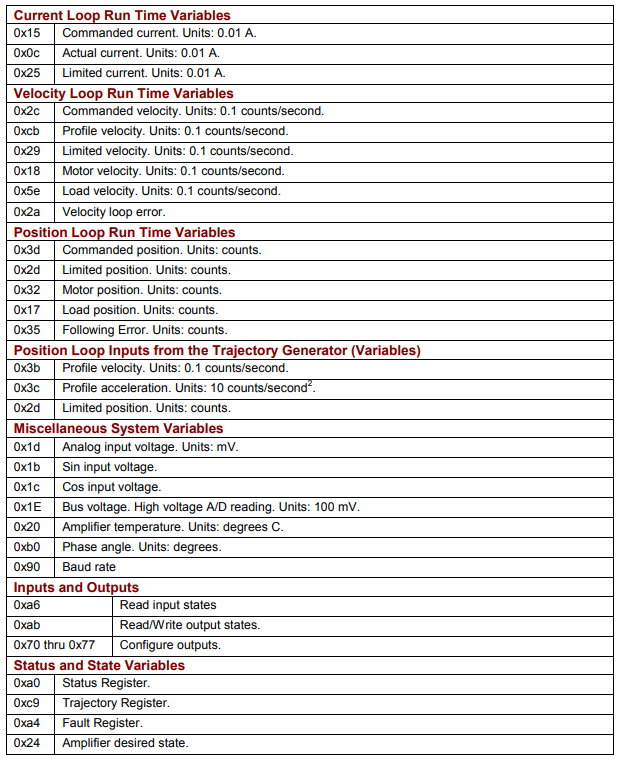
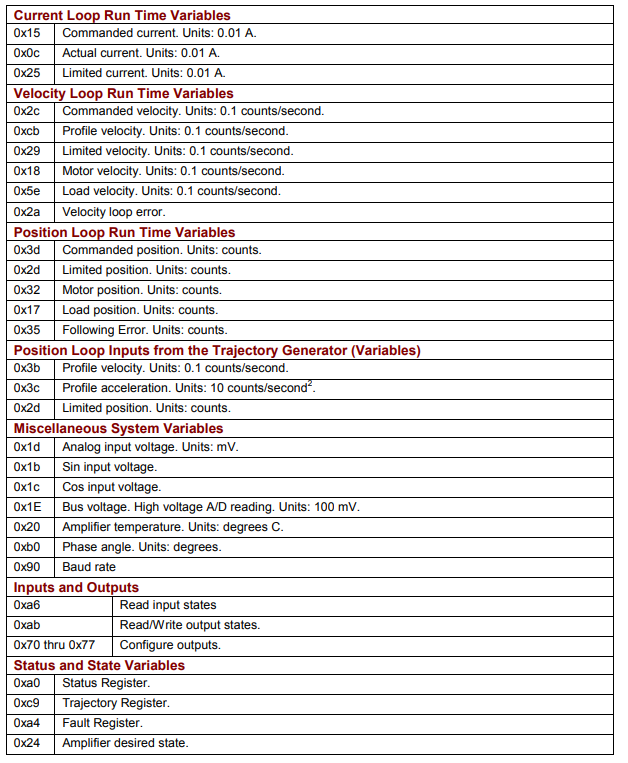
Current Loop Run Time Variables
| Variable ID | Description |
|---|
| 0x15 | Commanded current. Units: 0.01 A. |
| 0x0c | Actual current. Units: 0.01 A. |
| 0x25 | Limited current. Units: 0.01 A. |
Velocity Loop Run Time Variables
| Variable ID | Description |
|---|
| 0x2c | Commanded velocity. Units: 0.1 counts/second. |
| 0xcb | Profile velocity. Units: 0.1 counts/second. |
| 0x29 | Limited velocity. Units: 0.1 counts/second. |
| 0x18 | Motor velocity. Units: 0.1 counts/second. |
| 0x5e | Load velocity. Units: 0.1 counts/second. |
| 0x2a | Velocity loop error. |
Position Loop Run Time Variables
| Variable ID | Description |
|---|
| 0x3d | Commanded position. Units: counts. |
| 0x2d | Limited position. Units: counts. |
| 0x32 | Motor position. Units: counts. |
| 0x17 | Load position. Units: counts. |
| 0x35 | Following Error. Units: counts. |
| Variable ID | Description |
|---|
| 0x3b | Profile velocity. Units: 0.1 counts/second. |
| 0x3c | Profile acceleration. Units: 10 counts/second². |
| 0x2d | Limited position. Units: counts. |
Miscellaneous System Variables
| Variable ID | Description |
|---|
| 0x1d | Analog input voltage. Units: mV. |
| 0x1b | Sin input voltage. |
| 0x1c | Cos input voltage. |
| 0x1e | Bus voltage. High voltage A/D reading. Units: 100 mV. |
| 0x20 | Amplifier temperature. Units: degrees C. |
| 0xb0 | Phase angle. Units: degrees. |
| 0x90 | Baud rate. |
| Variable ID | Description |
|---|
| 0xa6 | Read input states. |
| 0xab | Read/Write output states. |
| 0x70 thru 0x77 | Configure outputs. |
Status and State Variables
| Variable ID | Description |
|---|
| 0xa0 | Status Register. |
| 0xc9 | Trajectory Register. |
| 0xa4 | Fault Register. |
| 0x24 | Amplifier desired state. |
Original images of the quick reference table (from the PDF manual)
Słowa kluczowe
lista zmiennych, variable ID, quick reference, zmienne Copley, jednostki, 0x24, 0xa0, 0xc9, 0xa4, 0x32, 0x18, 0x0c, 0xa6, 0xab